墨韵前端
以水墨之道,悟前端之美。在代码的宣纸上书写技术篇章。
All Posts
全部文章
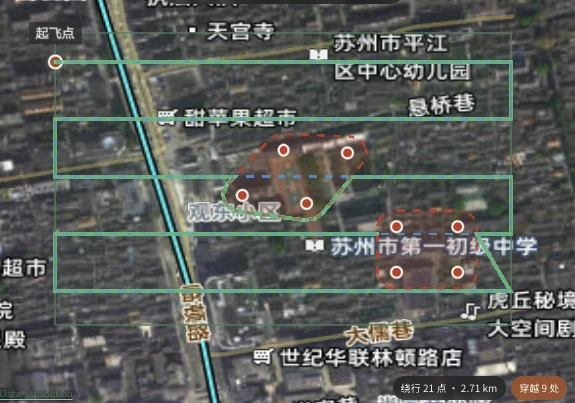
当航线遇上禁飞区:Turf.js 自动绕行算法与 Cesium 对比演示
扫描线航线画好了,测区中央却横着一片禁飞区怎么办?本文不讲航线怎么生成(上一篇已完成),专讲航线生成之后如何自动绕开禁飞区:用 Turf.js 的 lineSplit 分割、buffer 两级缓冲、nearestPointOnLine 弧长投影与贪心重串,把边界绕行次数从「航段数量级」降到「侧数量级」——含六步执行链路拆解、完整实现、Cesium 双航线对比演示与 GeoJSON 实时编辑交互。
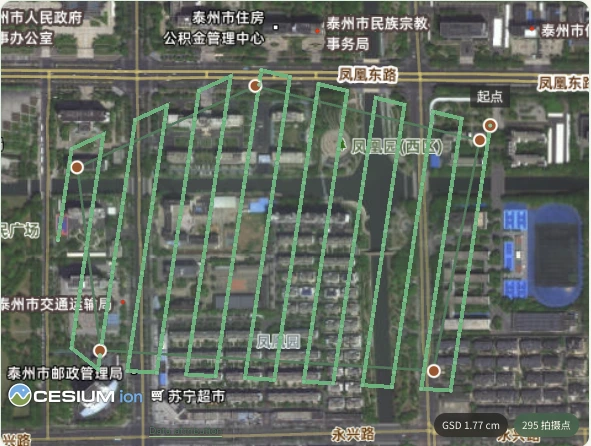
从镜头到航线:Cesium 与 Turf.js 的无人机面状航线自动生成算法
给定一块不规则测区,如何让无人机自动生成满足重叠率要求的面状航线?本文从 M4TD 镜头参数出发推导 GSD 与拍摄间距的完整数学链条,用 Turf.js 扫描线算法把任意多边形切成蛇形航段,再以 Cesium 的 CallbackProperty 动态实体实现参数即改、航线即变的交互式规划组件——含实测数据、工程加固与视觉设计。
瓦片去哪儿了:Cesium 加载经纬度投影 WMTS 的对齐排错记
客户交付的泰州影像 WMTS 用「常规姿势」接入 Cesium 后整图漂移?本文从天地图 c/w 两套瓦片矩阵的实测数据出发,推演 WebMapTileServiceImageryProvider 的网格对齐数学,讲透 tileMatrixLabels 的默认行为与 1~18 级编号的修复原理,并附可直接复用的 Vue 组件、CDN 接入与跨域/密钥排坑实录。
手写 Canvas 无人机姿态指示器:从 Vue 组件到 Astro 交互演示
复盘无人机作业视频时缺一张直观的姿态图?本文记录用 HTML5 Canvas 从零实现飞行姿态指示器(Attitude Indicator)的完整过程:需求分析、归一化坐标、弧度转换与三角函数换算,以及如何把 Vue 组件适配为 Astro 客户端组件并嵌入文章实时交互。
Hello World
欢迎来到墨韵前端博客,这是第一篇示例文章,用于验证博客环境配置。